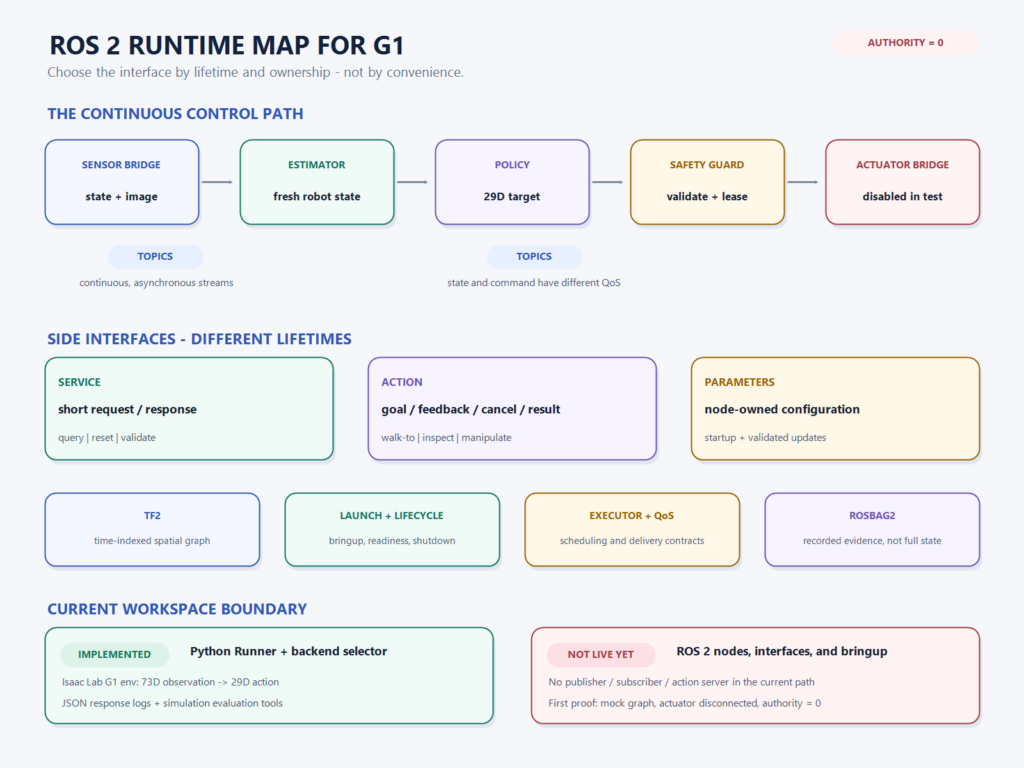
ROS 2를 처음 보면 무엇부터 이해해야 할까: G1의 node·topic·service·action 실행 지도
현재 G1의 73차원 관측→29차원 행동 경로와 아직 구현되지 않은 live ROS 2 graph를 구분하며 node·topic·service·action의 역할을 설명합니다.
현재 G1의 73차원 관측→29차원 행동 경로와 아직 구현되지 않은 live ROS 2 graph를 구분하며 node·topic·service·action의 역할을 설명합니다.
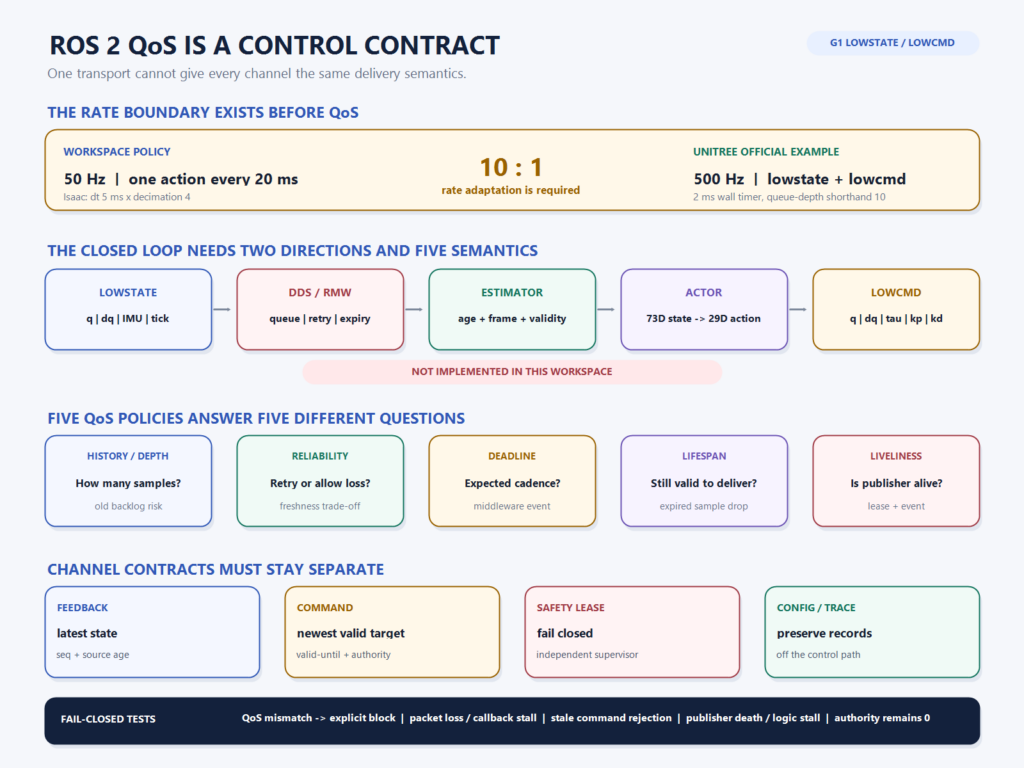
현재 G1 보행 policy는 50Hz로 동작합니다. Isaac Lab 설정의 physics step은 5ms이고 decimation=4이므로 actor가 새 action을 만드는 간격은 20ms입니다. 그런데
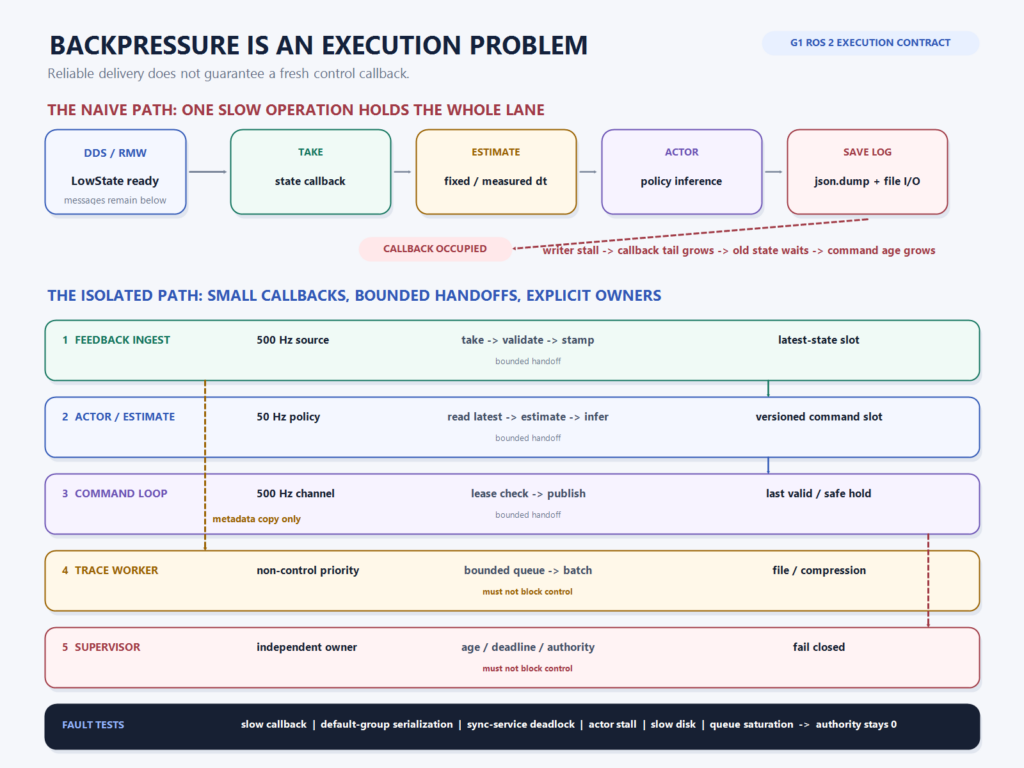
현재 Runner.run()의 마지막 작업은 response 반환이 아닙니다. backend가 action을 만든 뒤 _save_log()가 새 JSON 파일을 열고, json.dump(…, indent=2)로 내용을 저장한

현재 robot-control-router에서 첫 요청을 보내면 꽤 그럴듯한 일이 일어납니다. selector가 backend를 고르고, 아직 만들어지지 않은 backend라면 그 자리에서 객체를 생성합니다.
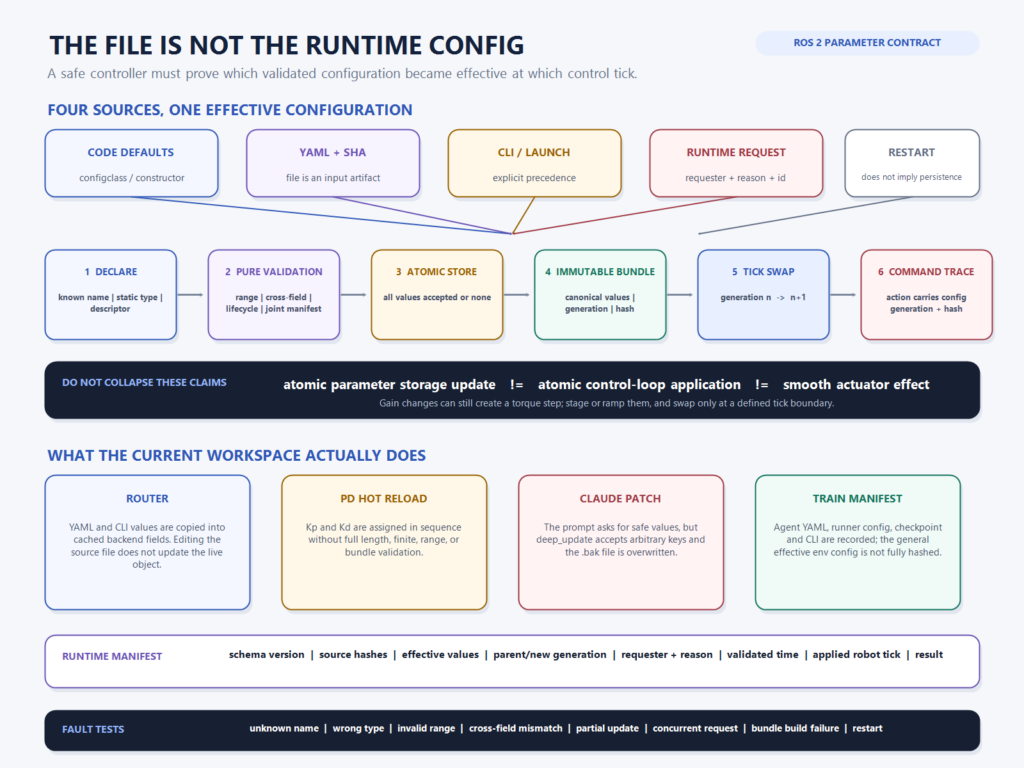
WBC의 관절 강성을 조금 낮추려고 wbc_gains.yaml의 Kp를 수정했다고 해 봅시다. 파일은 정상적으로 저장됐고, YAML 문법도 맞습니다. 그렇다면 지금 움직이는 로봇은

2026년 7월 12일의 M31 FP1c 실험에서는 child A가 예정된 200 control step을 모두 실행했습니다. 종료 코드도 0이었고 timeout과 남은 descendant
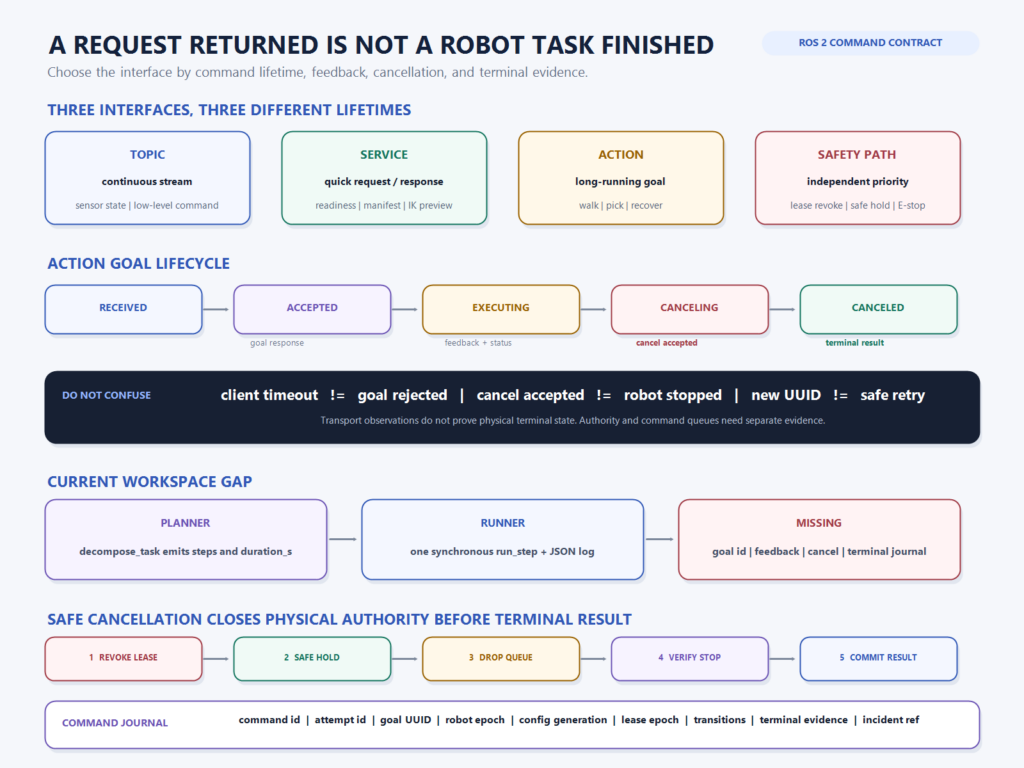
theory/00_mcp_orchestration.md에는 자연어 명령을 여러 backend 호출로 분해하고 Runner가 그 시퀀스를 순차 실행한다고 적혀 있습니다. 예시도 구체적입니다. “컵을 싱크대에 놔”를 서기,
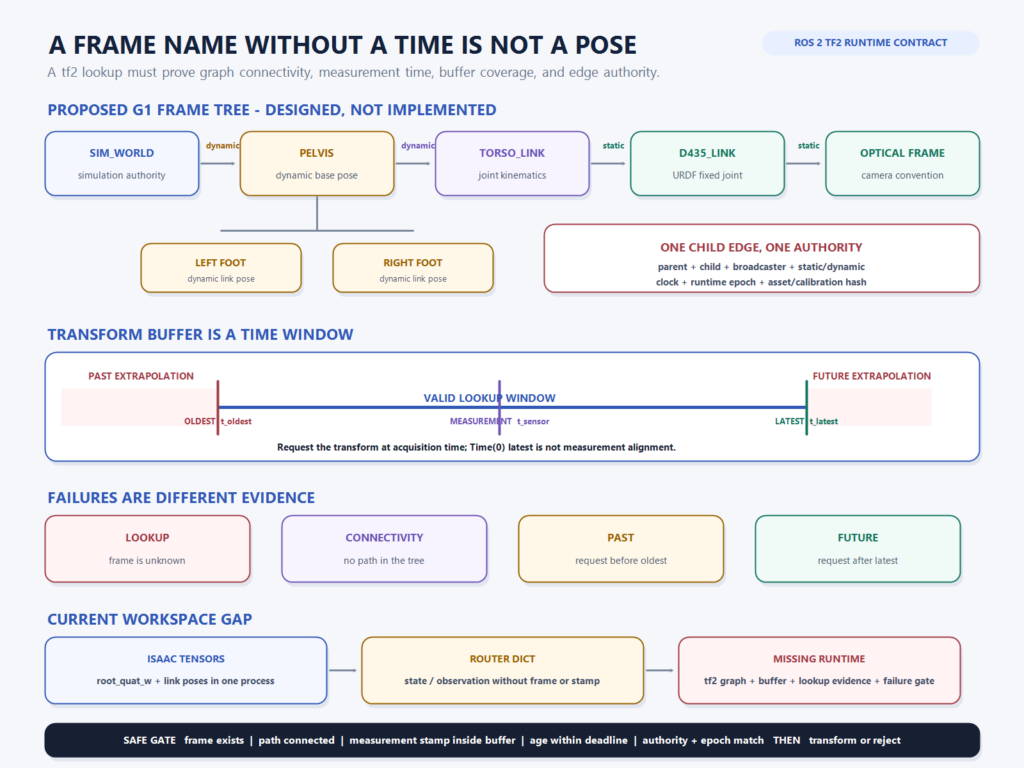
현재 G1 보행 환경에는 좌표 변환 코드가 이미 있습니다. root_lin_vel_w를 root quaternion으로 역회전해 base_lin_vel_b를 만들고, 발바닥 sample은 link frame에서 world
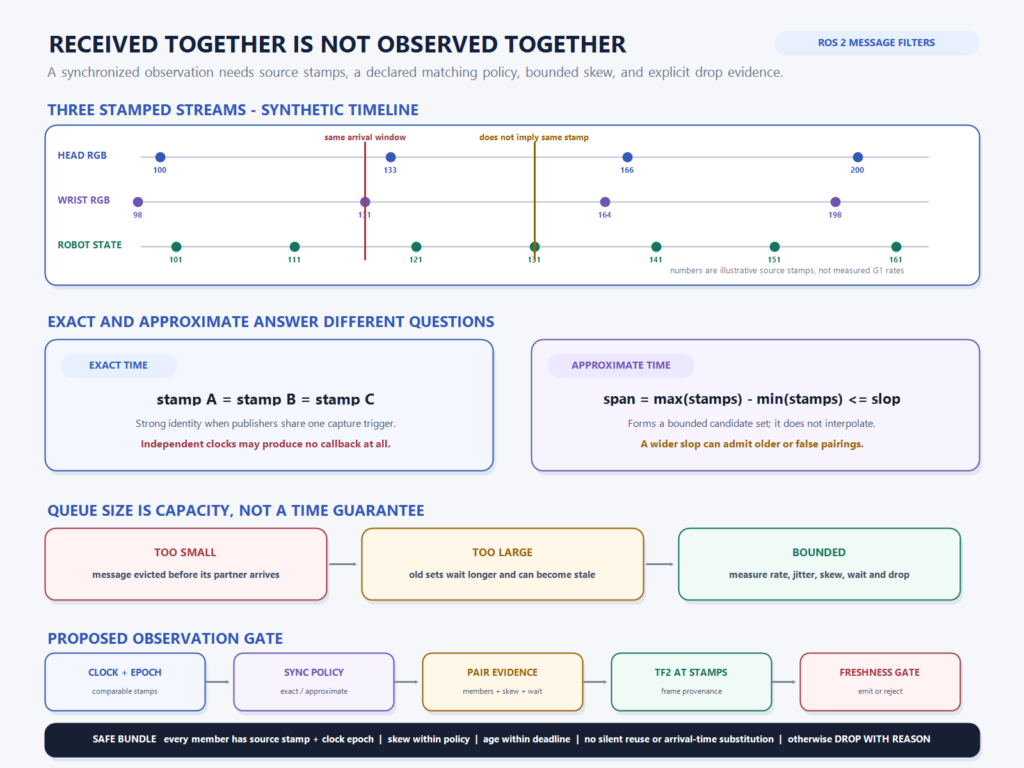
현재 G1 양팔 VLA 데이터 계약을 보면 머리 카메라, 왼쪽 손목 카메라, 오른쪽 손목 카메라, 관절 상태와 양손 pose가 모두
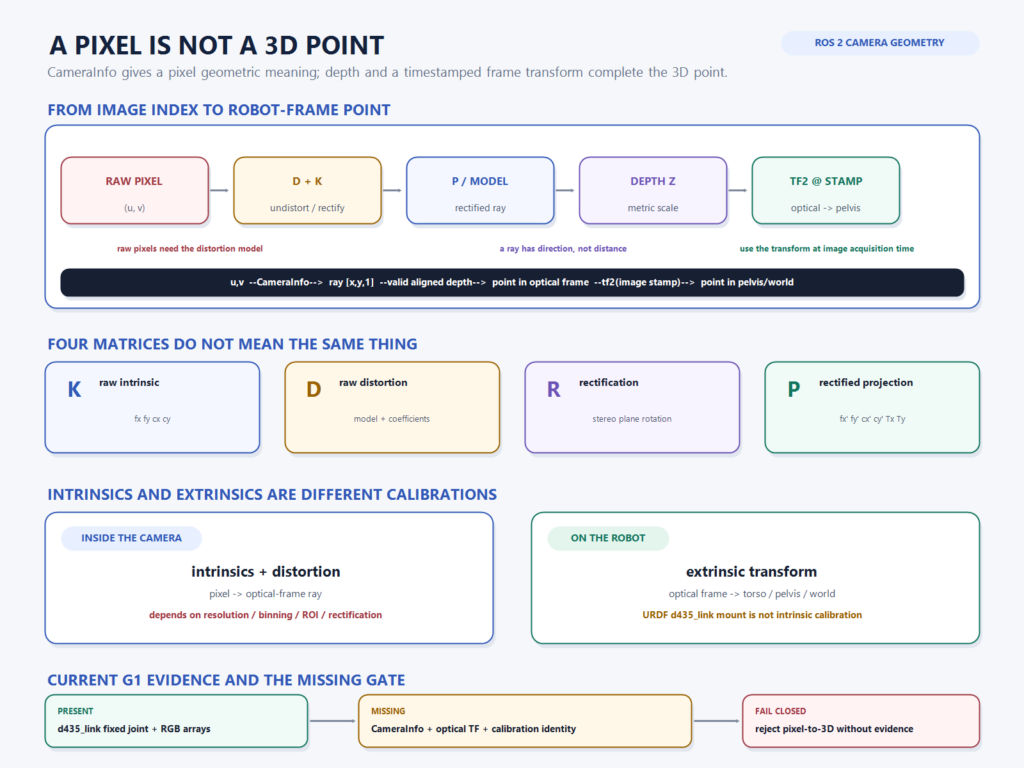
현재 G1 URDF에는 머리 쪽 카메라를 뜻하는 d435_link가 있습니다. torso_link에 고정 조인트로 연결되어 있고, 로봇 설정에도 d435_rgbd가 센서 목록에 들어