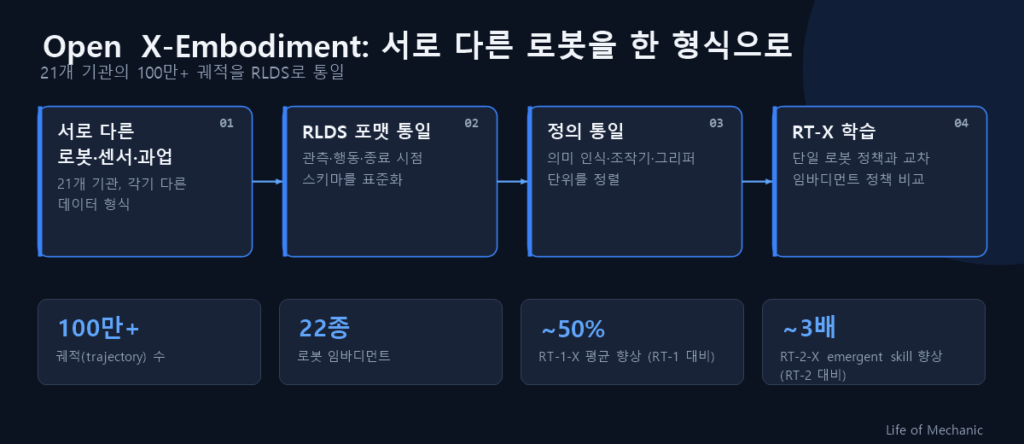
Open X-Embodiment를 읽고, 데이터를 섞기 전에 먼저 확인한 것
로봇 데이터가 많아지면 서로 다른 로봇의 시연을 한데 모아도 될까요. 사람에게는 같은 ‘집기’처럼 보여도, 카메라 위치와 관절 구조, 행동 단위가 […]
로봇 데이터가 많아지면 서로 다른 로봇의 시연을 한데 모아도 될까요. 사람에게는 같은 ‘집기’처럼 보여도, 카메라 위치와 관절 구조, 행동 단위가 […]
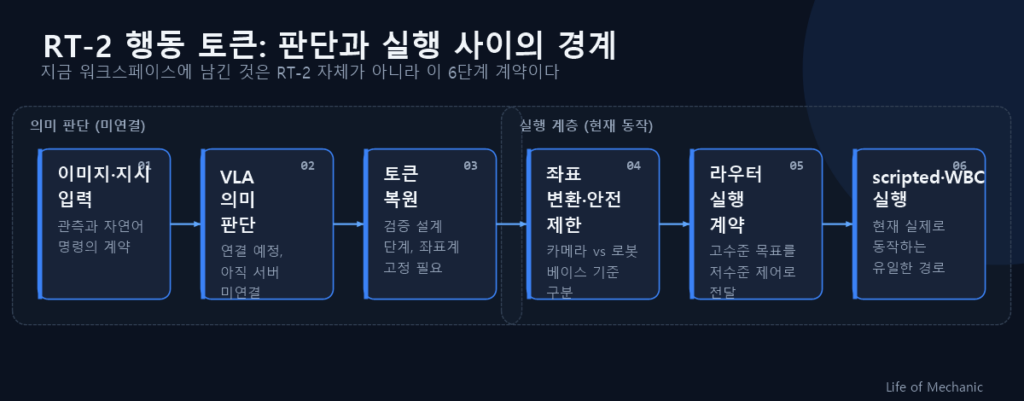
RT-2를 읽으면서 제게 가장 오래 남은 것은 웹 지식이 로봇 행동으로 옮겨간다는 큰 주장보다, 그 사이에 행동을 토큰으로 바꾸는 얇은
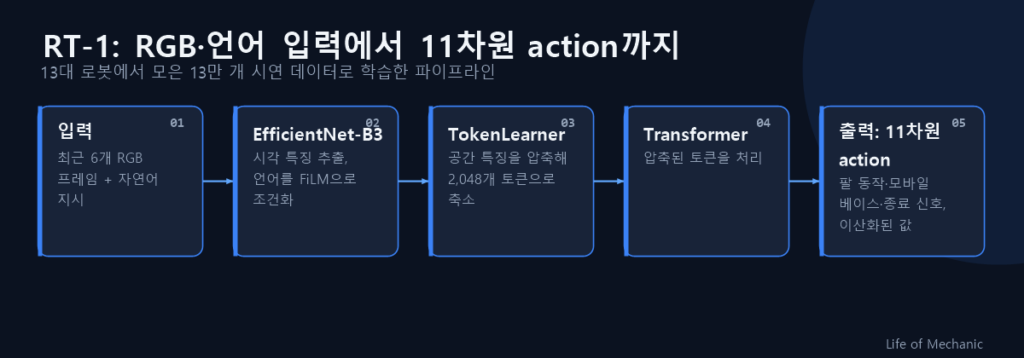
RT-1은 35M 규모의 Transformer 정책보다도 13대의 로봇에서 13만 개 이상 쌓은 시연과 태스크 다양성으로 더 자주 기억됩니다. 현재 제 데이터

Robot Foundation Model 논문을 읽다 보면 RT-1, RT-2, Open X-Embodiment, OpenVLA, Octo, π0, GR00T N1이 빠르게 한 목록에 쌓입니다. 지금