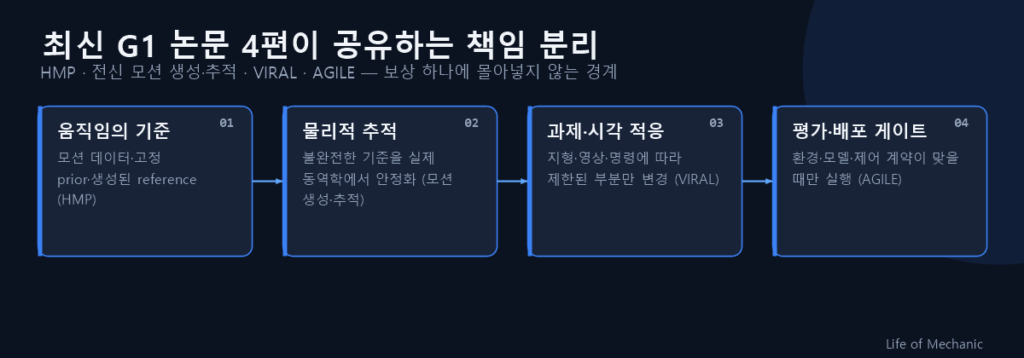
최신 G1 논문들을 읽고, 보상 함수 하나에 모든 것을 맡기지 않기로 한 이유
휴머노이드의 걸음이 마음에 들지 않을 때 보상 계수를 더 고치면 결국 원하는 움직임에 도달할 수 있을까요? 최근 G1 전신 제어 […]
휴머노이드의 걸음이 마음에 들지 않을 때 보상 계수를 더 고치면 결국 원하는 움직임에 도달할 수 있을까요? 최근 G1 전신 제어 […]
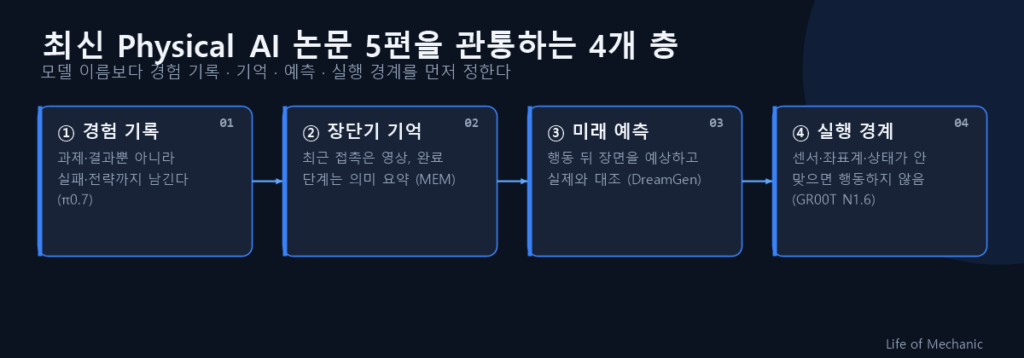
새로운 로봇 모델이 발표될 때마다 바로 설치해 보면 프로젝트가 더 빨리 나아갈까요? 최근 공개된 Physical AI 연구를 따라가면서 저도 처음에는
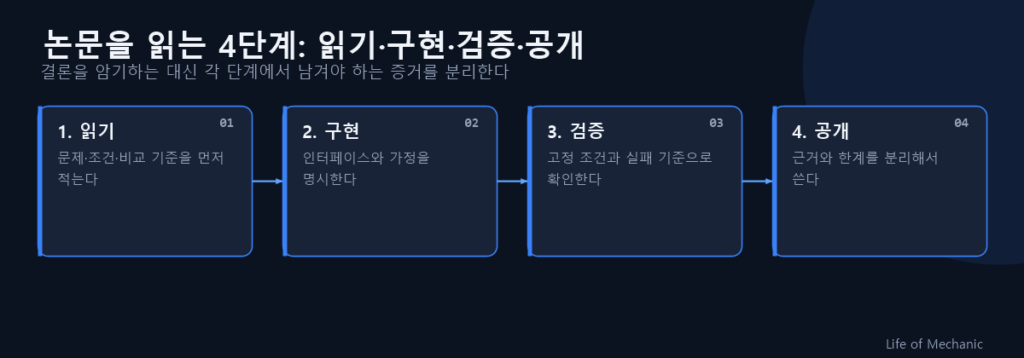
논문을 읽을 때 가장 먼저 봐야 하는 것은 무엇일까요. 예전에는 마지막 표에 적힌 성능 수치부터 찾았습니다. 그런데 숫자가 좋아 보여도
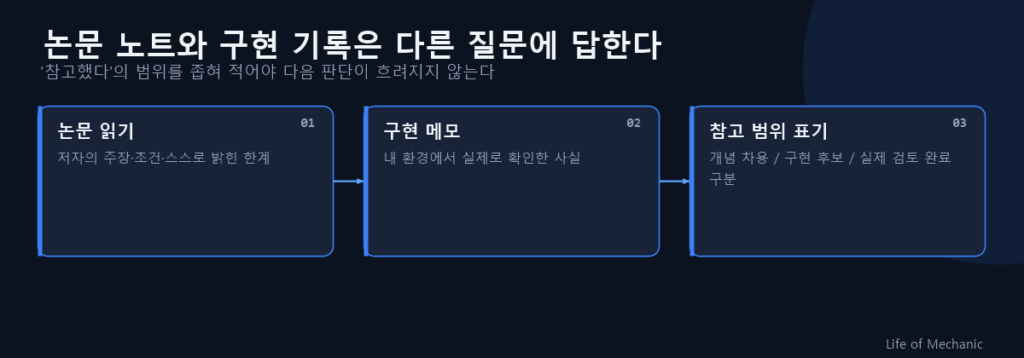
논문을 읽고 나면, 그 방법을 이미 이해한 것처럼 말하고 싶어질 때가 있습니다. 특히 로봇 분야에서는 그림 한 장과 데모 영상만으로도
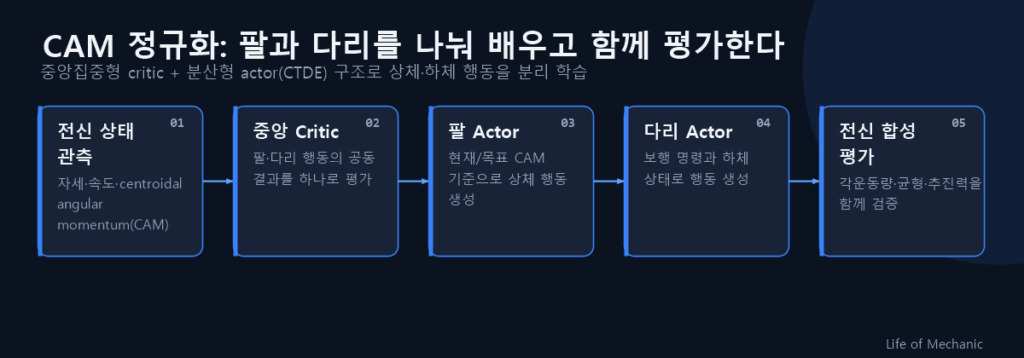
보행 중 팔 흔들기는 보기 좋은 동작을 위한 장식일까요, 아니면 균형 제어의 일부일까요. Learning Humanoid Arm Motion via Centroidal Momentum
2026년 7월 19일 현재 G1 작업은 M160a 오른팔 독립 excitation의 CPU 계약 7/7 통과까지 진행됐습니다. Isaac runtime capture, PPO, actor

Robot Foundation Model 논문을 읽다 보면 RT-1, RT-2, Open X-Embodiment, OpenVLA, Octo, π0, GR00T N1이 빠르게 한 목록에 쌓입니다. 지금
논문을 읽고 나면 바로 코드에서 비슷한 항목을 찾고 싶어집니다. 실제로 제 작업에서도 FLAM의 보상 설계를 읽은 뒤 H1Walk reward v2를