시뮬레이터에서 잘 움직인 로봇을 왜 바로 믿지 않을까
시뮬레이터에서 로봇이 넘어지지 않고 움직이면, 이제 실제 로봇에도 같은 명령을 보내도 될까요? 처음에는 가상 환경에서 동작을 만들면 현실로 옮기는 일은 […]
시뮬레이터에서 로봇이 넘어지지 않고 움직이면, 이제 실제 로봇에도 같은 명령을 보내도 될까요? 처음에는 가상 환경에서 동작을 만들면 현실로 옮기는 일은 […]
실제 로봇을 가상 공간에 그대로 옮겨 놓으면 문제가 줄어들까요. 처음에는 디지털 트윈을 ‘현실과 똑같은 로봇 복사본’처럼 생각했습니다. 그러나 로봇의 몸과

G1 actor의 observation 73개를 실물 센서 목록으로 바꿔 적다가 첫 줄에서 막혔습니다. 정책은 20ms마다 body frame의 base linear velocity 3개를
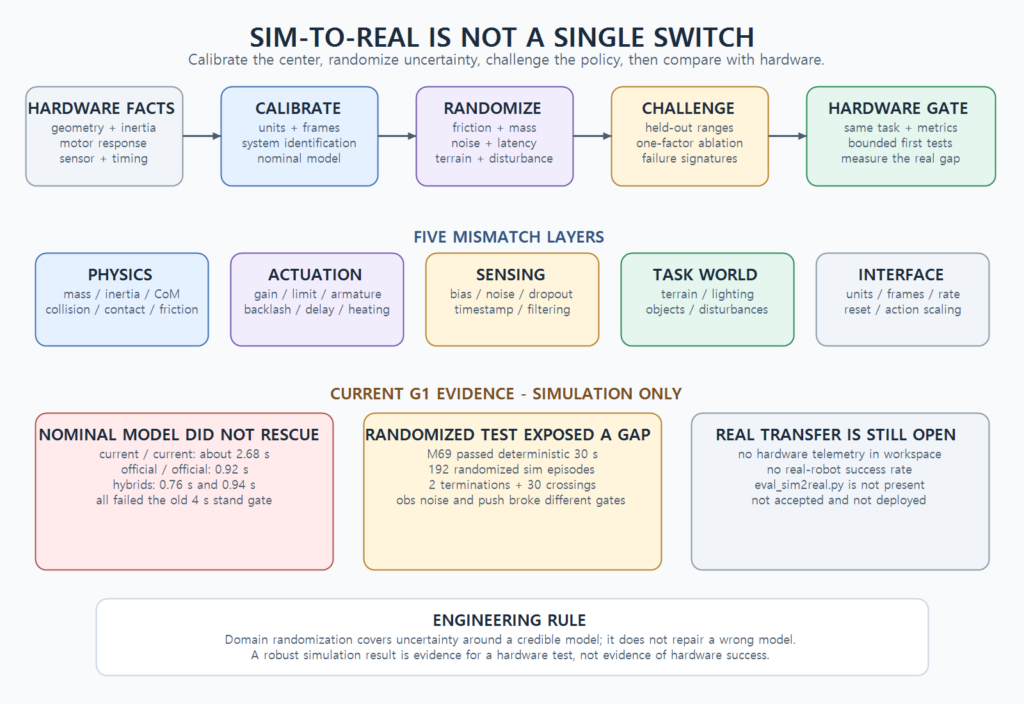
G1의 자체 변환 USD와 자체 actuator 설정을 사용했을 때 zero policy는 평균 약 2.68초 뒤 무너졌습니다. 정책 action을 모두 0으로
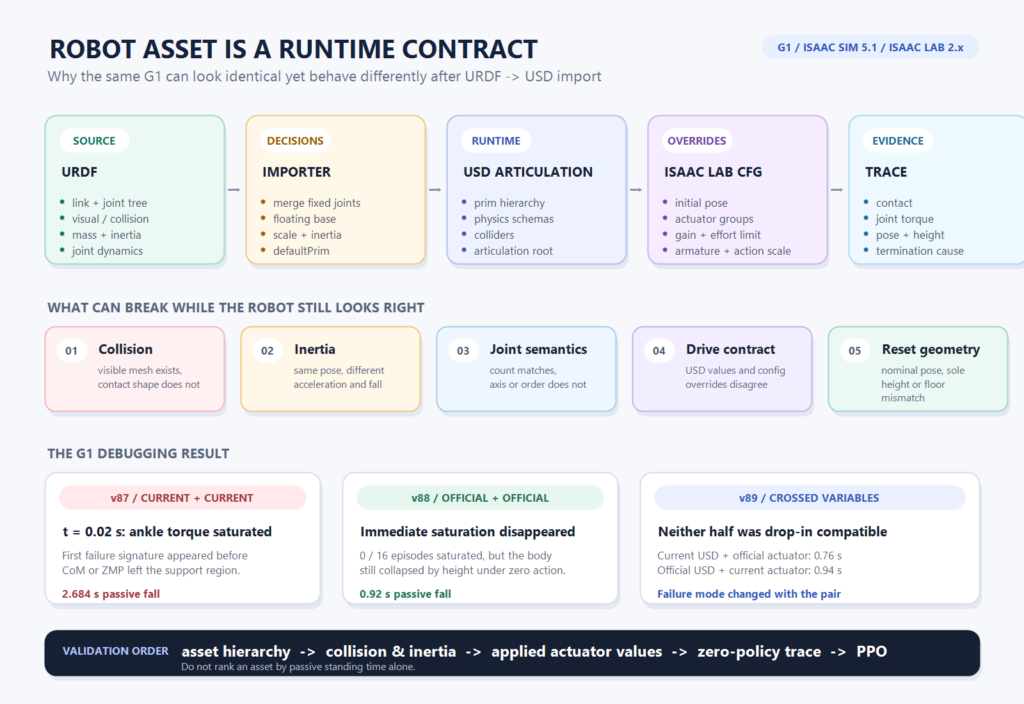
G1에 아무 행동도 주지 않은 zero-policy 검사에서, 양쪽 발목 토크는 시작 후 0.02초 만에 한계에 도달했습니다. 몸의 무게중심이나 ZMP가 지지