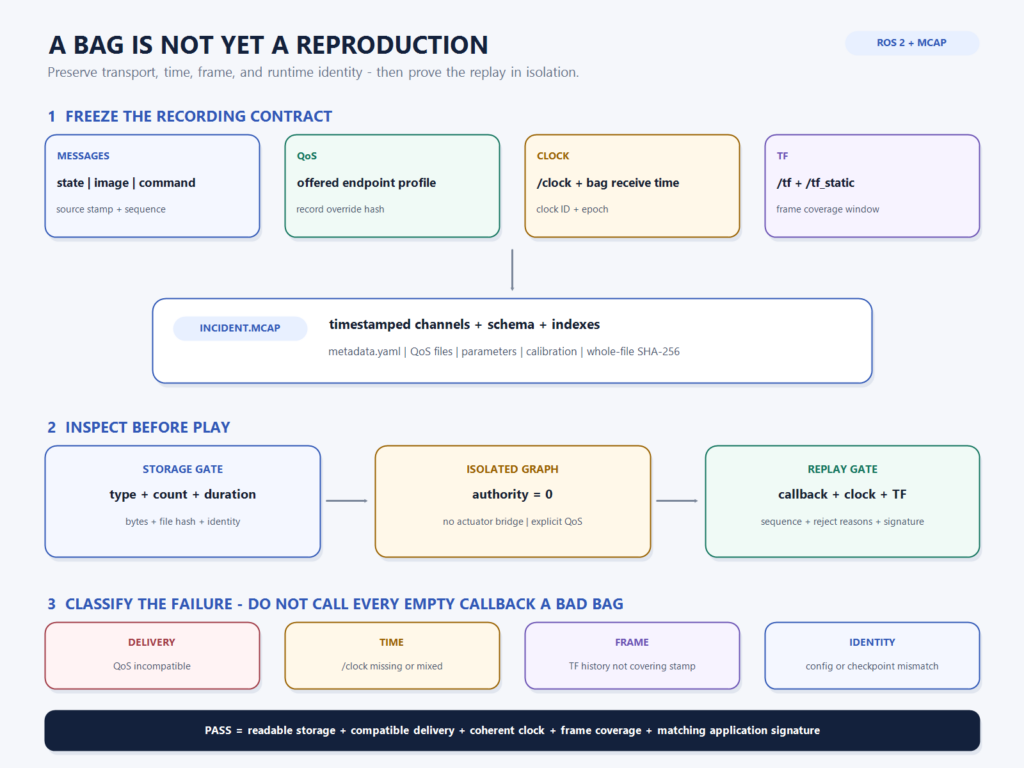
bag 안에 topic이 있는데 왜 callback은 오지 않는가: G1 rosbag2·MCAP 재현 계약
rosbag에 topic과 message count가 있어도 같은 실패가 재현되는 것은 아닙니다. QoS 호환성, /clock, /tf와 /tf_static, MCAP 무결성, 실행 identity를 하나의 재현 계약으로 묶고 authority-0 시험의 통과 기준을 정리합니다.
rosbag에 topic과 message count가 있어도 같은 실패가 재현되는 것은 아닙니다. QoS 호환성, /clock, /tf와 /tf_static, MCAP 무결성, 실행 identity를 하나의 재현 계약으로 묶고 authority-0 시험의 통과 기준을 정리합니다.
집의 데스크톱에서 하던 로봇 작업을 노트북에서 이어야 할 때, 무엇을 먼저 가져가야 할까요. 처음에는 저장소만 최신 상태로 맞추면 충분하다고 생각했습니다.
어제의 로봇 실험을 오늘 다시 열었을 때, 무엇이 같아야 “재현했다”고 말할 수 있을까요. 처음에는 같은 코드를 실행해 비슷한 결과가 나오면

G1 PPO의 seed 재현성을 확인하던 M68 실험에서는 seed 42·43·44가 모두 목표로 삼은 두 지표를 개선했습니다. vertical CAM z RMSE는 3.67~4.09%,
WBC 모듈 평가에서 28개 점검 항목이 모두 통과했습니다. 처음에는 이 숫자를 그대로 “보행이 된다”는 결과처럼 적고 싶었지만, 그 표현은 정확하지