로봇은 자연어 명령을 어떻게 이해하고 움직일까
사람에게 “컵을 집어”라고 말하면 손을 어느 쪽으로 뻗을지 따로 설명하지 않아도 됩니다. 하지만 로봇에게는 컵이 화면의 어디에 있는지, 어느 손을 […]

사람에게 “컵을 집어”라고 말하면 손을 어느 쪽으로 뻗을지 따로 설명하지 않아도 됩니다. 하지만 로봇에게는 컵이 화면의 어디에 있는지, 어느 손을 […]
AI에게 “컵을 집어”라고 말하면 무엇이 일어나야 할까요. 챗봇이라면 문장으로 답할 수 있지만, 로봇이라면 컵이 어디에 있는지 보고, 팔을 어느 방향으로

현재 G1의 73차원 관측과 29차원 행동을 따라 forward, rollout, loss, backward, optimizer step, checkpoint의 차이를 설명합니다.
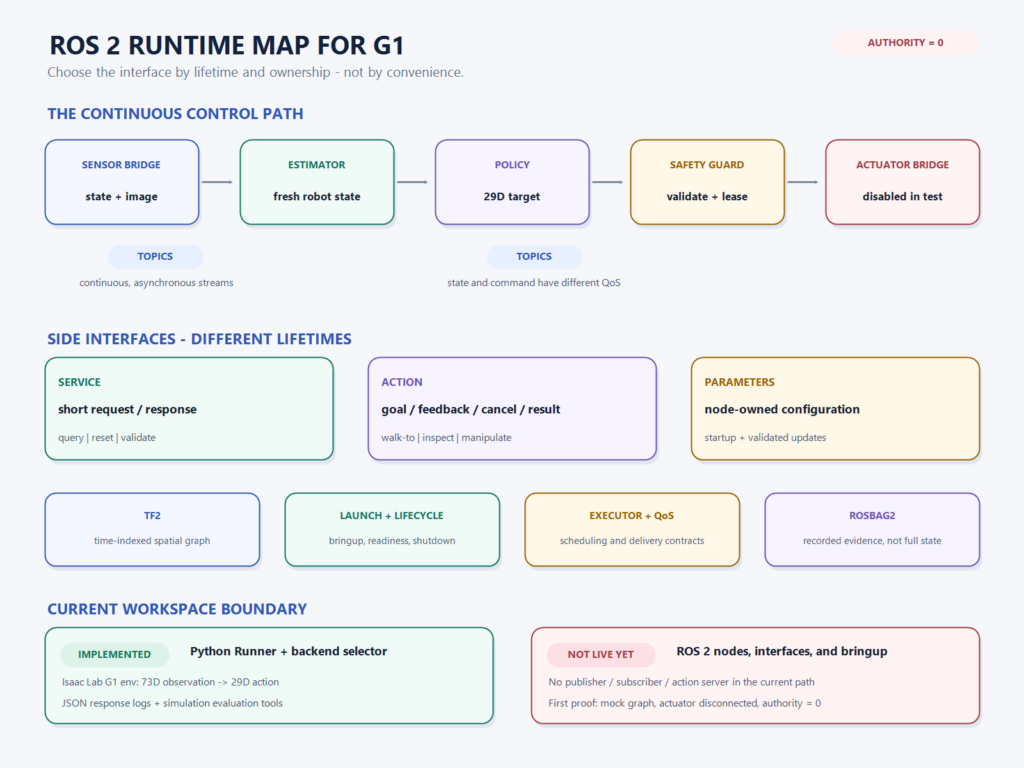
현재 G1의 73차원 관측→29차원 행동 경로와 아직 구현되지 않은 live ROS 2 graph를 구분하며 node·topic·service·action의 역할을 설명합니다.
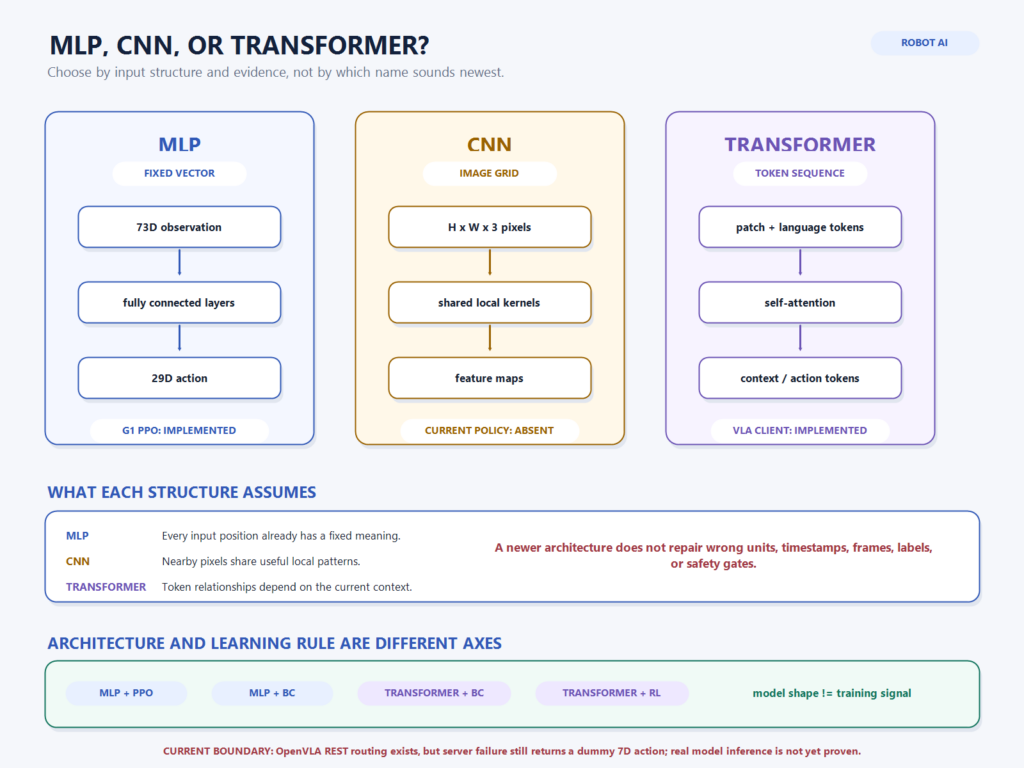
현재 G1의 73차원 MLP와 OpenVLA 경로를 기준으로 MLP·CNN·Transformer가 입력 구조를 어떻게 다르게 처리하는지 설명합니다.
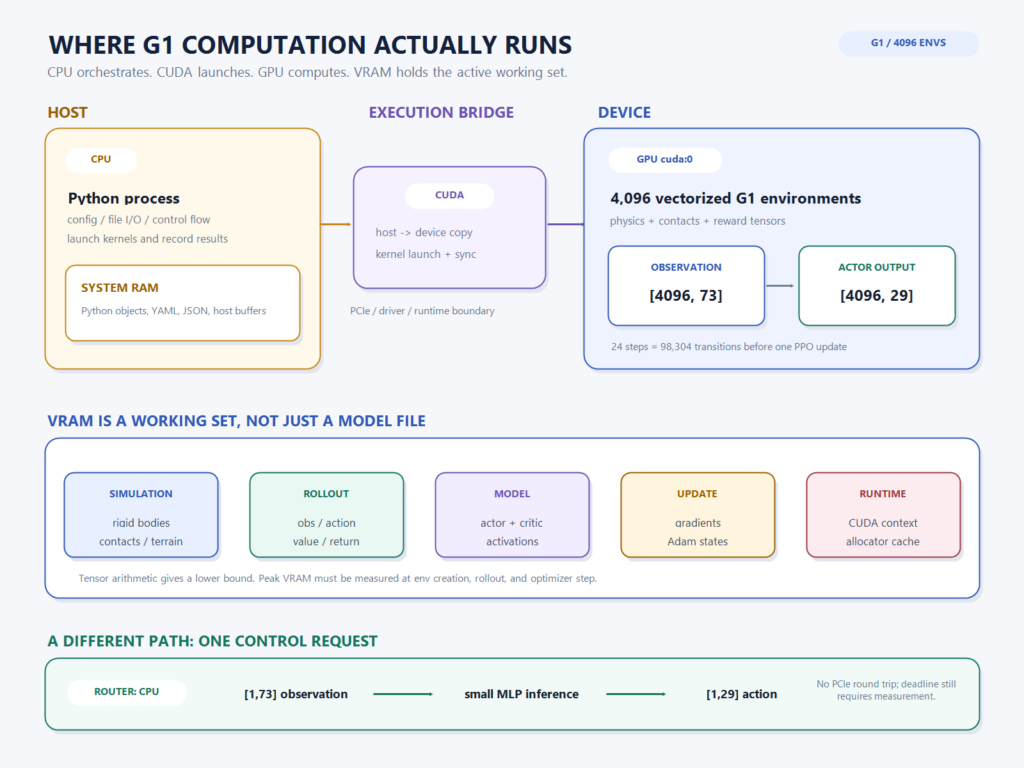
현재 G1의 GPU 학습 경로와 CPU 단일 추론 경로를 따라 CPU·GPU·CUDA·VRAM의 역할, 데이터 이동, 메모리 peak와 검증 경계를 설명합니다.
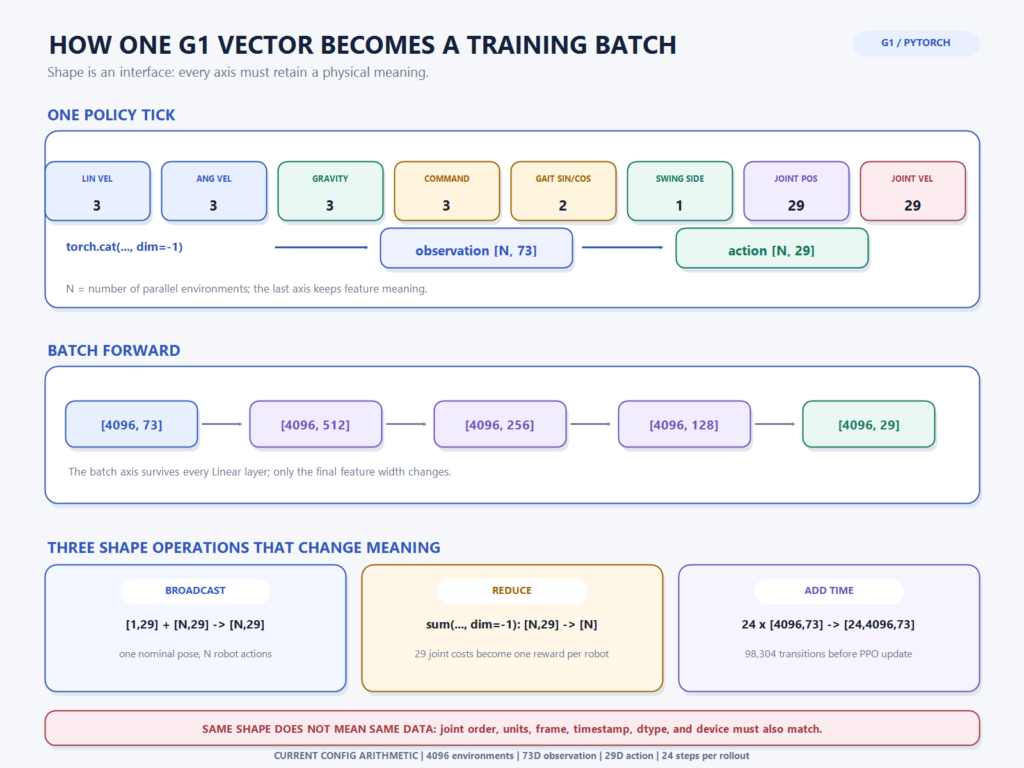
현재 G1의 73차원 관측과 4,096개 병렬 환경을 기준으로 tensor shape, batch, broadcasting, reduction, rollout의 의미와 흔한 축 오류를 설명합니다.
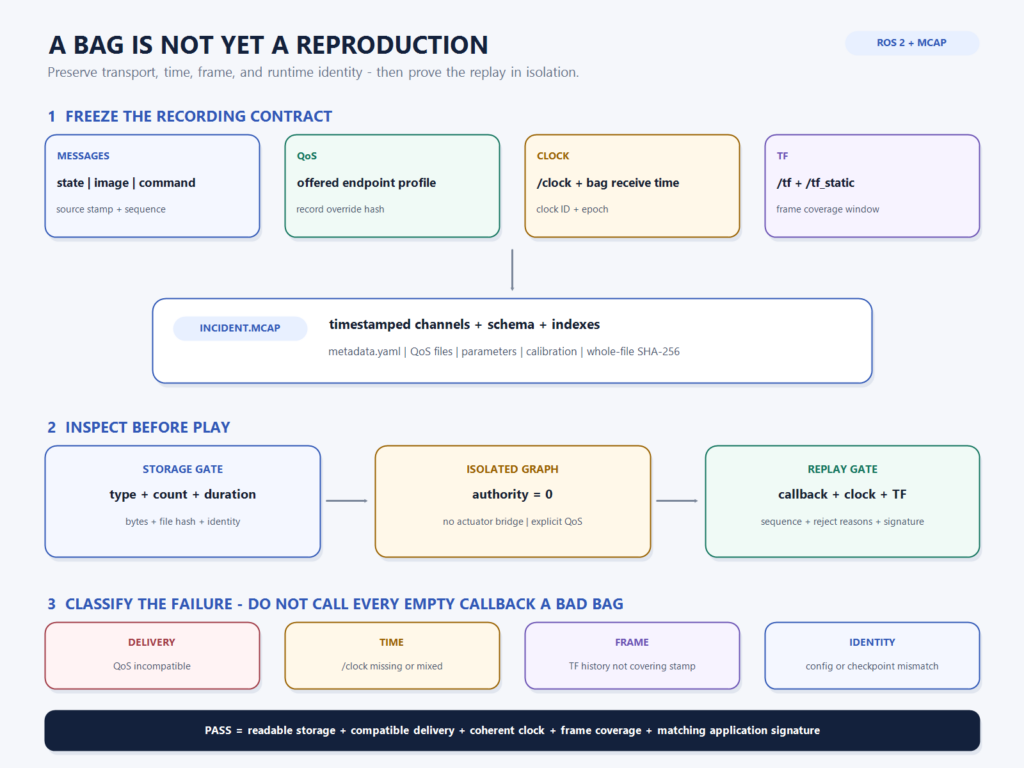
rosbag에 topic과 message count가 있어도 같은 실패가 재현되는 것은 아닙니다. QoS 호환성, /clock, /tf와 /tf_static, MCAP 무결성, 실행 identity를 하나의 재현 계약으로 묶고 authority-0 시험의 통과 기준을 정리합니다.
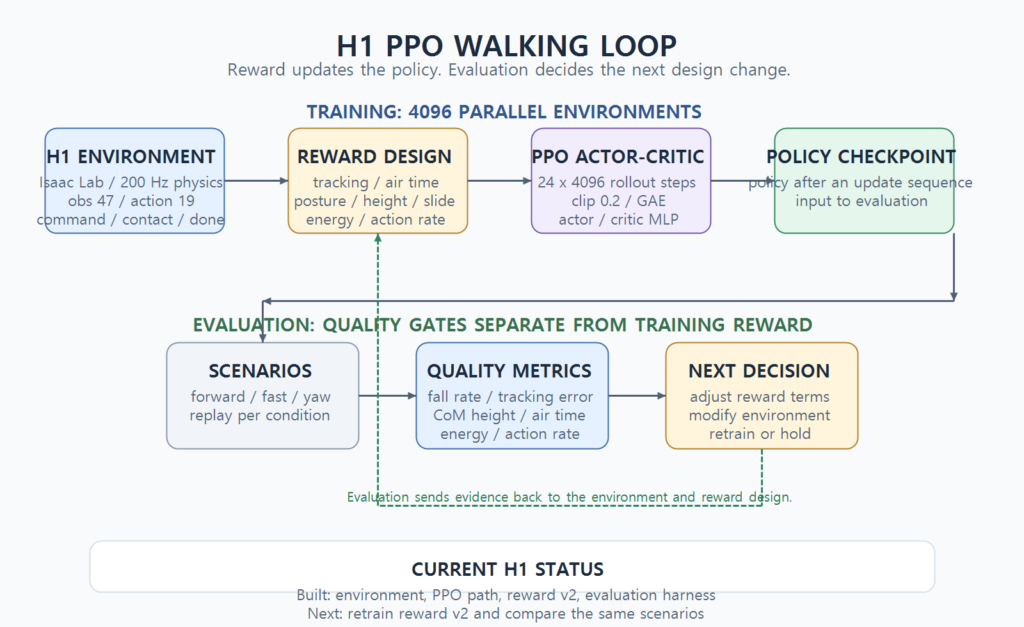
H1 보행에서 처음 얻은 체크포인트는 평균 episode length가 743까지 올라갔지만, 저는 그것을 자연 보행이라고 받아들이지 않았습니다. 넘어지지 않는 시간과 사람이
실제 로봇을 가상 공간에 그대로 옮겨 놓으면 문제가 줄어들까요. 처음에는 디지털 트윈을 ‘현실과 똑같은 로봇 복사본’처럼 생각했습니다. 그러나 로봇의 몸과